1. Pendelschweißen
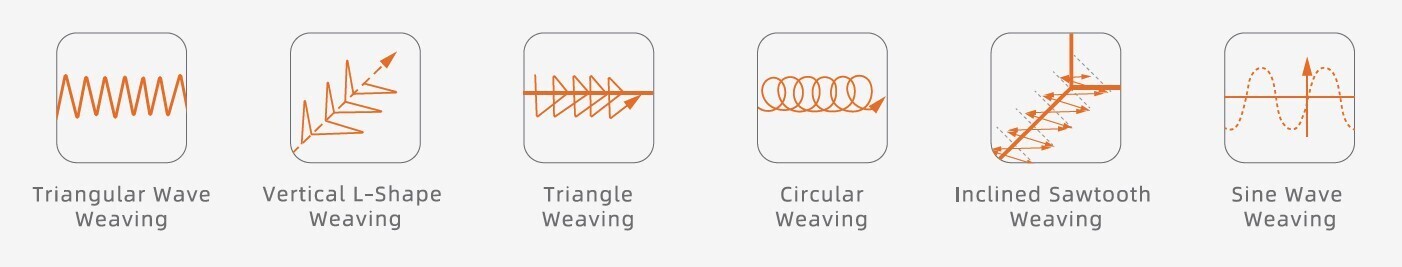
Die Pendelfunktion der FAIRINO Roboter unterstützt verschiedene Pendelmuster, darunter Dreieckswelle, vertikale L-Form, Dreieck, Kreis, geneigter Sägezahn und Sinuswelle.
Präzise, zuverlässige Schweißtechnik für anspruchsvolle industrielle Anwendungen.
Unterstützt digitale Kommunikationsprotokolle wie CANopen, EtherCAT und Modbus TCP und lässt sich mit Schweißgeräten mit unterschiedlichen industriellen Ethernet- und Feldbusschnittstellen verbinden.
Bietet analoge Kommunikation über analoge I/O sowie digitale I/O-Kommunikation und ermöglicht die Konfiguration zwischen Schweißgerät und Roboter mit einem Klick.
Das von FAIRINO eigenständig entwickelte Schweißprozesspaket unterstützt verschiedene Schweißtechniken, darunter Lichtbogenschweißen, Ecknahtschweißen, Schweißen in Wannenlage, Segmentschweißen und Schweißen mit zwei Prozessen.
Die Pendelfunktion der FAIRINO Roboter unterstützt verschiedene Pendelmuster, darunter Dreieckswelle, vertikale L-Form, Dreieck, Kreis, geneigter Sägezahn und Sinuswelle.
Die Lichtbogenverfolgung ist eine Schlüsseltechnologie der Schweißautomatisierung. Beim Schweißen rechtwinkliger, U-förmiger, V-förmiger und anderer Fugen wird die relative Position zwischen Schweißbrenner und Fugenmitte anhand der Informationen zu Schweißstrom und -spannung nach der Lichtbogenzündung berechnet. Nahtabweichungen werden in Echtzeit kompensiert, um eine genaue Schweißposition und stabile Schweißqualität zu gewährleisten.
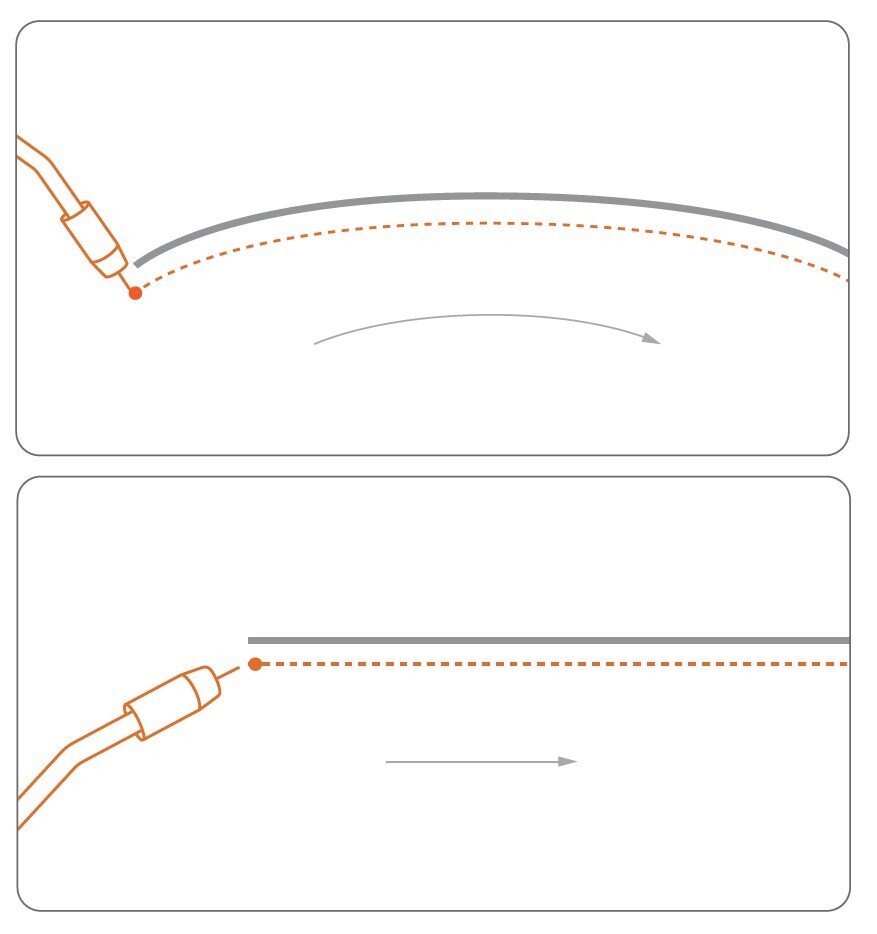
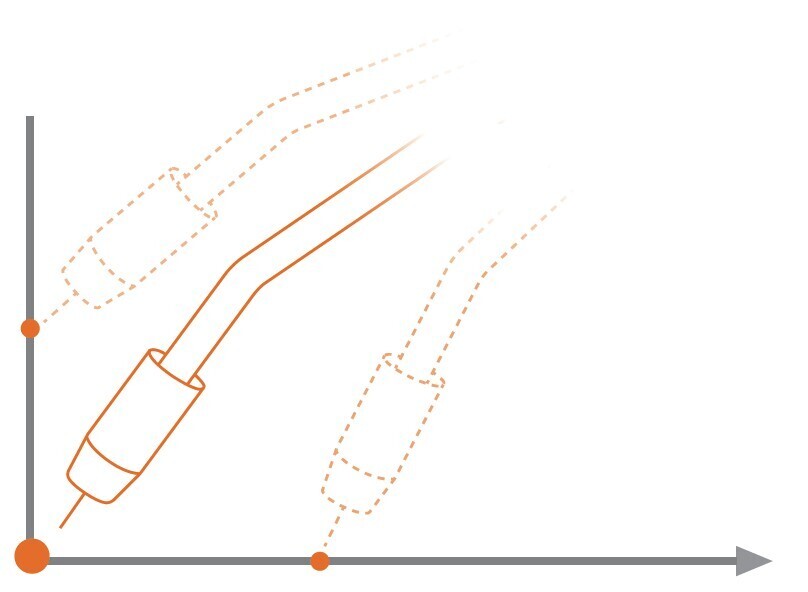
Bei der Nahtverfolgung werden Änderungen des elektrischen Signals des Schweißdrahts beim Kontakt mit der Werkstückoberfläche erkannt, um die tatsächliche Position des Werkstücks im Koordinatensystem des Roboters zu bestimmen. Nach dem Einlernen der Wegpunkte für die Positionserfassung sucht der Roboter automatisch nach der Begrenzung der Werkstückoberfläche. Berührt der Schweißdraht die Werkstückoberfläche, ändert sich das Spannungssignal, was das Schweißgerät an den Roboter zurückmeldet. Nach Empfang des Signals speichert der Roboter die Position der Werkstückoberflächenbegrenzung.
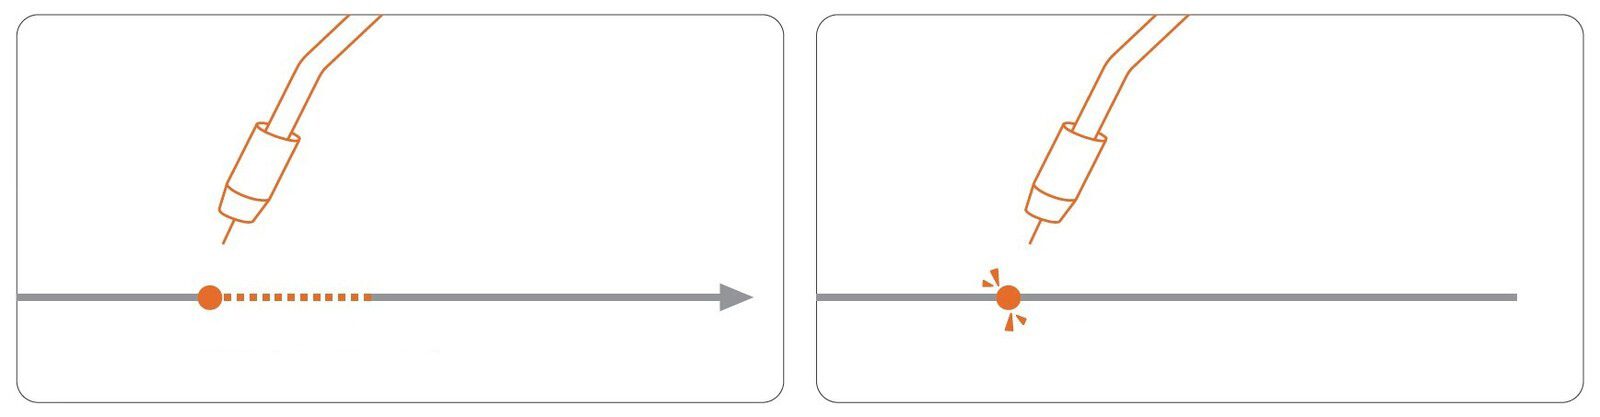
Die Funktion zur Wiederaufnahme nach einer Schweißunterbrechung kommt zum Einsatz, wenn der Bediener den Schweißvorgang aktiv unterbricht oder unerwartete Ereignisse wie Kollisionen oder Lichtbogenabbrüche auftreten. Der Roboter kann den Lichtbogen an der ursprünglichen Unterbrechungsstelle erneut zünden und die nachfolgenden Schweißaufgaben fortsetzen. Beim erneuten Zünden fährt der Roboter automatisch eine festgelegte Strecke entlang der Schweißrichtung zurück, um eine Überlappung mit der vor dem Lichtbogenabbruch erzeugten Naht herzustellen und die Schweißqualität zu gewährleisten.
Wiederaufnahme nach Unterbrechung und Kollision:
Das FAIRINO AIR Lab nutzt fortschrittliche Bildverarbeitungs- und Bewegungsalgorithmen, um die Fähigkeiten kollaborativer Roboter zum autonomen Lernen und Entscheiden zu stärken und die Interaktion zwischen Mensch und Maschine zu verbessern.
Das FAIRINO AIR Lab unterstützt verschiedene Programmiersprachen, darunter C, C#, Python, Ros, Tcp/IP, und bietet Entwicklern mit unterschiedlichem technischem Hintergrund eine breite Auswahl. Anwender können je nach Bedarf zusätzliche Anwendungen entwickeln, um die Anwendungsfunktionen des Roboters zu erweitern.
Ausgestattet mit leistungsstarken Funktionen zur automatischen Nahterkennung, die mithilfe von Punktwolkenalgorithmen eine automatische Nahterkennung mit oder ohne Modelle ermöglichen.
Kein Einlernen und keine Programmierung erforderlich. Mögliche Herausforderungen beim Schweißen werden im Voraus erkannt, die manuelle Modellierung entfällt und die Schweißvorbereitung wird effizienter.
Geeignet für Produktionsszenarien mit hoher Variantenvielfalt und kleinen Losgrößen, um unterschiedliche Produktionsanforderungen zu erfüllen.
Erschwingliches Roboterschweißen für eine flexible, effiziente und präzise Produktion.
 | Andreas Hubrich |
Firmenanschrift
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Ihre Privatsphäre ist uns wichtig
Wir verwenden Cookies, damit diese Website ordnungsgemäß funktioniert. weitere Informationen.
CookieCrumbz 2.10